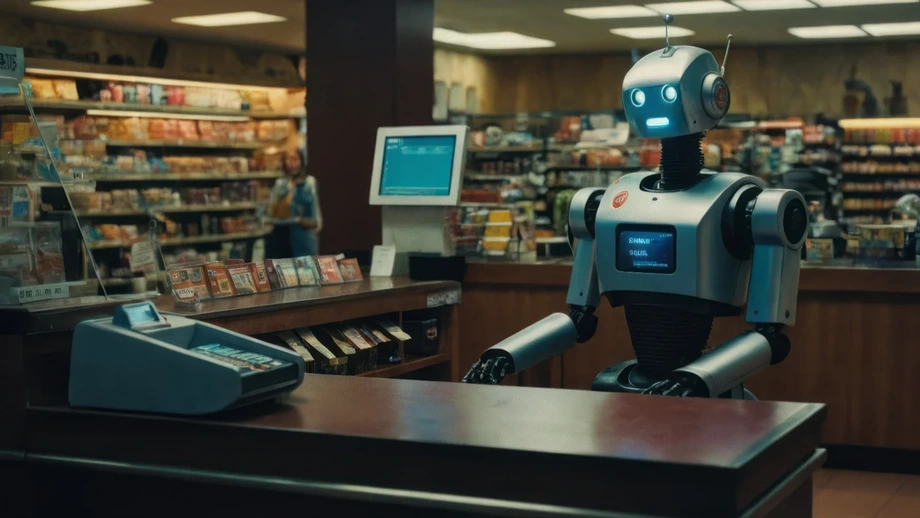
Seis robots, 1.730 tareas y dos asignaciones sin terminar
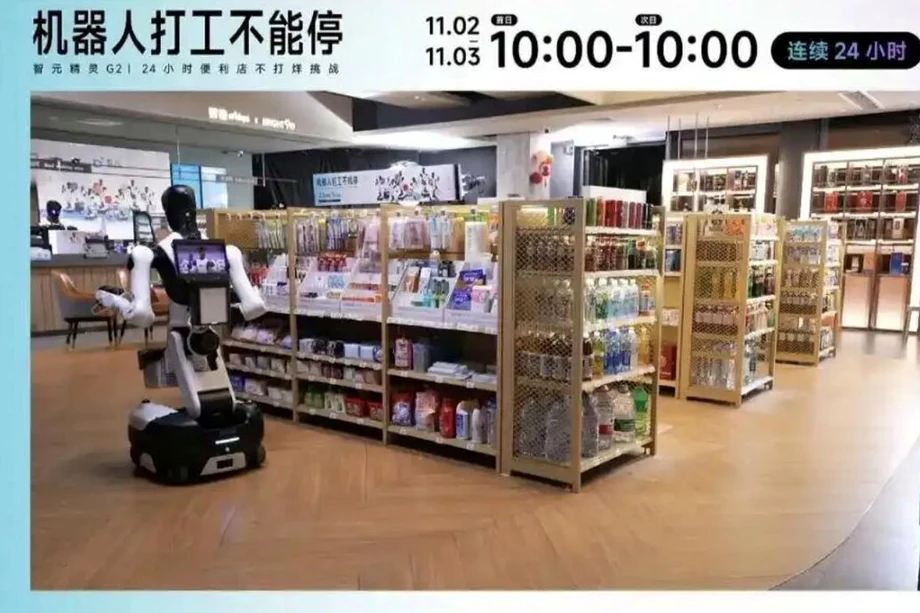
Seis robots humanoides Agibot G2 completaron, según se informó, 1.730 tareas durante una prueba de 24 horas en una tienda de conveniencia en funcionamiento en el distrito de Xuhui, en Shanghái. Cuatro superaron sus evaluaciones y dos quedaron pendientes de nuevos ajustes. El ejercicio se desarrolló desde las 10:00 del 2 de noviembre hasta las 10:00 del 3 de noviembre de 2026 e incluyó el servicio del almuerzo, las compras de la tarde, el turno nocturno y el desayuno.
Contenido
- Seis robots, 1.730 tareas y dos asignaciones sin terminar
- ¿Quiénes aprobaron y quiénes necesitan otra evaluación?
- Cuatro turnos sometieron a las máquinas a distintas exigencias
- Por qué recoger comida puede ser más difícil que encontrarla
- Un espacio de trabajo compartido requiere un plan común
- Cómo dice Agibot que los robots aprenden de sus errores
- Qué indican las cifras de tareas a quienes gestionan tiendas
- Medir el trabajo útil, no el tiempo ante la cámara
- ¿Qué debe cambiar antes de una implementación más amplia?
- Puntos clave
Agibot afirmó que las máquinas atendieron 683 saludos o interacciones de recepción con clientes, realizaron 369 tareas de recogida y entrega de productos, prepararon 147 cafés y prestaron 126 servicios de comida caliente o desayuno. También inspeccionaron y repusieron productos en los estantes en 277 ocasiones y limpiaron mesas 128 veces. La transmisión en directo atrajo a más de 2 millones de espectadores.
Los dos robots que no aprobaron pusieron de manifiesto problemas distintos. Un robot encargado de inspeccionar y reponer los estantes no tomó suficiente iniciativa para mantener el ritmo de la tienda. Durante el turno nocturno, un robot de limpieza se encontró con un cubo de basura lleno, abandonó la ruta asignada y salió al exterior en busca de un lugar donde tirar los residuos.
El evento, anunciado en inglés como Robots Never Clock Out, situó a las máquinas junto a clientes y empleados de la tienda, en vez de en un espacio vacío de demostración. Sus hallazgos más útiles se relacionaron con las interrupciones habituales que dificultan el trabajo en el comercio minorista: un obstáculo inesperado, un producto movido o una tarea que no puede terminarse según lo previsto.
Agibot presentó los resultados como una evaluación del período de prueba de un empleado. Cuatro robots recibieron la aprobación para sus funciones; los otros dos necesitaban más trabajo. Para los minoristas, la cuestión práctica es si las máquinas pueden entregar los pedidos correctos, mantenerse dentro de límites seguros y recuperarse cuando la tienda deja de funcionar como se esperaba.
¿Quiénes aprobaron y quiénes necesitan otra evaluación?
Ahao, asignado a recibir a los clientes y responder consultas, obtuvo la puntuación más alta en atención al cliente. Podía iniciar los saludos en lugar de limitarse a esperar a que alguien se acercara. Huobao, responsable de recoger y entregar productos, respondió rápidamente a los pedidos y siguió trabajando a medida que aumentaba la demanda y los clientes cancelaban solicitudes.
Kashao, el robot barista, siguió un proceso de preparación ordenado y recibió comentarios favorables de los clientes por su café americano caliente. Dingjiang, asignado al servicio de comida caliente y a tareas de caja, trabajó de manera constante y cumplió los criterios de evaluación.
Juanwang, encargado de inspeccionar los estantes y reponer productos, quedó pendiente porque mostró poca iniciativa y tuvo dificultades para seguir el ritmo de las operaciones de la tienda. Lengjie, el robot de limpieza, necesitó nuevas reglas de funcionamiento después de salir de la tienda al encontrar el cubo lleno.
Estos resultados apuntan a dos tareas de ingeniería distintas. Juanwang debe reconocer cuándo comenzar el trabajo sin esperar otra indicación. Lengjie necesita una respuesta clara cuando una tarea llega al límite de su área de trabajo permitida, por ejemplo, detenerse y pedir ayuda.
Cuatro turnos sometieron a las máquinas a distintas exigencias
La evaluación abarcó un ciclo comercial completo, en lugar de repetir una tarea en las mismas condiciones. La secuencia planteó exigencias cambiantes a los robots y al sistema que los coordinaba:
- 2 de noviembre, 10:00: Los seis robots comenzaron a trabajar en la tienda en funcionamiento.
- Período del almuerzo: Los pedidos de comida y bebida pusieron a prueba la preparación y la entrega durante un horario de mucho movimiento.
- Período de la tarde: El aumento de la actividad puso a prueba la gestión de pedidos y la coordinación en espacios compartidos.
- Turno nocturno: La menor actividad comercial puso a prueba la continuidad del servicio, la limpieza y la respuesta ante imprevistos.
- 3 de noviembre, período del desayuno: El servicio de la mañana puso a prueba otro cambio en la carga de trabajo antes de que el ejercicio terminara a las 10:00.
Los participantes invitados también plantearon dificultades deliberadas. Pidieron a las máquinas que distinguieran entre una cola normal y una sin azúcar en envases similares, movieron productos, se pararon en los pasillos y agitaron un recipiente de comida caliente para dificultar que los robots agarraran su contenido.
Agibot evaluó la asistencia, el desempeño en el trabajo durante los cuatro períodos y la aprobación de los clientes. Ren Guanghui, vicepresidente del centro de investigación de inteligencia incorporada de Agibot, afirmó que el equipo también registró la tasa de éxito de las tareas, los éxitos al primer intento, los tiempos de respuesta y finalización, la calidad aceptable de los resultados, la frecuencia de intervención humana, el tiempo de recuperación y la disponibilidad del sistema.
Por qué recoger comida puede ser más difícil que encontrarla
Un producto envasado y un alimento blando requieren distintas formas de manipulación. Un robot puede identificar el producto correcto y, aun así, fallar al tocarlo: el envase flexible cambia de forma, las superficies resbaladizas se mueven y los alimentos frágiles se rompen si se aprietan demasiado.
Ren describió la manipulación de un trozo de pastel dorado con unas pinzas como una secuencia de movimientos precisos. El robot debe sujetar el utensilio, controlar cuánto lo abre, elegir dónde tocar el alimento y aplicar suficiente presión para levantarlo sin aplastarlo. Luego debe alinearse con una bolsa, soltar el alimento, retirar las pinzas y cambiar la forma de sujetarlo para levantar la bolsa.
Un pequeño error al final puede echar a perder todo lo que salió bien antes. Colgar dulces envasados en un gancho del estante plantea otra versión del mismo problema: la máquina debe alinear una abertura pequeña sin enganchar el envoltorio ni mover los productos cercanos.
Wang Xingxing, fundador de Unitree, también ha señalado que el contacto físico preciso sigue siendo un obstáculo para la robótica. Su análisis se centra en la brecha entre reconocer el entorno y controlar los movimientos finales necesarios para tocarlo y manipular objetos. En una tienda, esos movimientos determinan si el cliente recibe alimentos intactos y productos bien colocados.
Un espacio de trabajo compartido requiere un plan común
El trabajo de seis robots en una tienda pequeña plantea problemas de programación, además de dificultades de manipulación. La reposición puede ocupar el espacio necesario para recoger un pedido. La limpieza puede bloquear un pasillo. Un retraso en una estación de trabajo puede demorar varias entregas posteriores.
Agibot utilizó su sistema Genie Master para coordinar las máquinas. La empresa afirmó que publicó el sistema el 27 de octubre, poco antes del ejercicio en la tienda. Este conecta la asignación de tareas, las instrucciones para ejecutarlas y la retroalimentación mediante un protocolo de ejecución incorporada, conocido como EEP.
En términos sencillos, el software de coordinación decide qué robot debe realizar una tarea, comprueba qué ocurrió y utiliza ese resultado para decidir qué sigue. También tiene en cuenta la prioridad de los pedidos, el estado de los robots y el espacio de trabajo disponible. Las tareas que compiten por el mismo espacio en un estante pueden separarse, mientras que las compatibles pueden realizarse al mismo tiempo.
Los clientes añaden otro factor en movimiento. Se esperaba que los robots redujeran la velocidad, hicieran una pausa, se apartaran o calcularan una nueva ruta cuando las personas entraran en su espacio de trabajo. Ren afirmó que un aumento de la incertidumbre debería llevar a un funcionamiento menos arriesgado y, cuando fuera necesario, a detenerse y pedir ayuda. Por eso, saber esperar de manera segura es parte esencial de un desempeño útil, aunque reduzca la velocidad.
Cómo dice Agibot que los robots aprenden de sus errores
Agibot describe su enfoque de aprendizaje como Physical RSI, un proceso en el que la experiencia del trabajo físico contribuye a mejoras posteriores. La empresa divide el proceso en dos vías: recordar experiencias útiles y volver a entrenar los modelos que controlan las acciones.
La primera vía, denominada Harness RSI, almacena y resume secuencias de tareas exitosas y fallidas. Si más adelante un robot se encuentra con un problema similar, puede consultar esos registros. La segunda, Policy RSI, utiliza ejemplos seleccionados para entrenar su política de acción, el modelo que guía sus movimientos y la manipulación de objetos.
Ren afirmó que los problemas de flujo de trabajo y coordinación pueden revisarse el mismo día y evitarse al día siguiente. Los cambios en las políticas de acción suelen requerir varios días de desarrollo. Antes de incorporarlos al entrenamiento, se seleccionarían los datos de la transmisión en directo, se eliminaría la información que permita identificar a las personas y se comprobaría su calidad. Normalmente, los cambios resultantes llegarían a versiones posteriores del software en un plazo de una a dos semanas.
Agibot también describió un período de pruebas anterior en el que la tasa de éxito de procesos para tareas como empacar alimentos, recoger productos y reponer existencias pasó del 28,6 % el primer día al 85,7 % el quinto. Esto representa un aumento de 57,1 puntos porcentuales, o aproximadamente el triple de la tasa inicial.
Estas cifras corresponden al período de pruebas anterior. La empresa no ha publicado tasas detalladas de éxito equivalentes para cada tarea durante el ejercicio público de 24 horas.
Qué indican las cifras de tareas a quienes gestionan tiendas
Las 1.730 tareas reportadas equivalen a un promedio de unas 72 actividades completadas por hora entre los seis robots. La recepción de clientes y la recogida de productos sumaron 1.052 tareas, cerca del 61 % del total.
Estos cálculos ayudan a describir la carga de trabajo, pero las actividades varían mucho. Saludar a un cliente y preparar una comida caliente requieren distintos tiempos, tareas físicas y controles. Un gerente que evalúe la implementación tendría que analizar cada función por separado, incluidos los tiempos de espera y la calidad del servicio terminado.
Los materiales del evento no incluyeron un registro de tareas auditado de manera independiente, el número de intervenciones ni la tasa de fallos, tampoco una comparación con el rendimiento y el costo del personal humano. No se divulgaron los intervalos de carga ni el tiempo de mantenimiento. Por ello, siguen sin aclararse el tiempo total de trabajo autónomo y el grado de apoyo del personal.
Medir el trabajo útil, no el tiempo ante la cámara
Agibot ha propuesto una medida de productividad llamada Worken, descrita como horas efectivas de trabajo inteligente. Su cálculo combina el número de robots activos, el tiempo que trabajan de forma autónoma y un índice de eficiencia de producción.
La idea dirige la atención hacia los resultados que cumplen los requisitos: cuánto trabajo aceptable entrega una máquina durante el tiempo que opera de forma autónoma. En una tienda, esto significa productos correctos, pedidos completos y alimentos o bebidas utilizables, entregados dentro de un plazo de espera aceptable.
Yao Maoqing, cofundador y copresidente de Agibot, además de presidente de su grupo de negocios de inteligencia incorporada, explicó la diferencia entre las demostraciones y el trabajo productivo durante el Día de la Innovación de la empresa. Según sus palabras:
"Las demostraciones ponen a prueba el límite máximo de una capacidad individual, pero la productividad pone a prueba el límite mínimo del sistema".
Su argumento tiene implicaciones concretas para las operaciones minoristas. Una máquina que destaca en un pedido sencillo también necesita responder de forma fiable ante uno difícil. Para calcular Worken en la prueba de Shanghái se necesitarían datos sobre las horas de funcionamiento autónomo y la eficiencia de producción que no están incluidos en las cifras de tareas publicadas.
¿Qué debe cambiar antes de una implementación más amplia?
Ren afirmó que la preparación comercial depende de la tarea y no de un calendario fijo. Señaló tres criterios prácticos: si la tarea tiene límites claros, si su resultado es fácil de comprobar y si los imprevistos ocurren con poca frecuencia, de modo que el sistema pueda recuperarse por sí solo.
La organización habitual de los estantes, la reposición y la asistencia en tareas de limpieza son algunas de las funciones que, a su juicio, podrían implementarse antes en entornos ordenados. Las tareas que requieren interacciones complejas con los clientes, comprobaciones de identidad o una manipulación menos previsible necesitan una validación más prolongada. Incluso las funciones que parecen adecuadas requieren un diseño cuidadoso, como demostraron los robots de los estantes y de limpieza.
La expansión de una tienda a cientos requeriría herramientas estandarizadas, conexiones con los sistemas comerciales de los minoristas, instalaciones más rápidas y un mantenimiento remoto eficaz. Los robots también tendrían que transferir experiencias útiles entre tiendas con distintas distribuciones y productos, para reducir el trabajo de configuración inicial en cada establecimiento.
Ren reconoció que los robots aún tienen limitaciones frente a empleados experimentados de tienda para adaptarse a los cambios, completar rápidamente movimientos precisos y manejar imprevistos. Los criterios comerciales que propuso son prácticos: reducir los tiempos de implementación y la adaptación manual, y aumentar los resultados útiles. El ejercicio de Shanghái mostró tanto rutinas funcionales como reglas que deben revisarse; el siguiente paso de ingeniería es hacer que esas rutinas sean fiables en turnos repetidos y en distintas tiendas.
Puntos clave
- Seis robots Agibot G2 trabajaron durante una prueba de 24 horas en una tienda de conveniencia del distrito de Xuhui, en Shanghái, los días 2 y 3 de noviembre de 2026.
- Agibot reportó 1.730 tareas completadas y más de 2 millones de espectadores de la transmisión en directo.
- Cuatro robots aprobaron las evaluaciones de sus funciones; el robot de inspección de estantes y el robot de limpieza necesitaron nuevos ajustes.
- Un robot mostró poca iniciativa, mientras que otro salió de la tienda al encontrarse con un cubo de basura lleno.
- Genie Master coordinó las tareas, el espacio compartido y la retroalimentación de los robots.
- No se publicaron datos detallados sobre las horas de funcionamiento autónomo, el número de intervenciones, las tasas de fallos auditadas ni comparaciones con el personal humano.