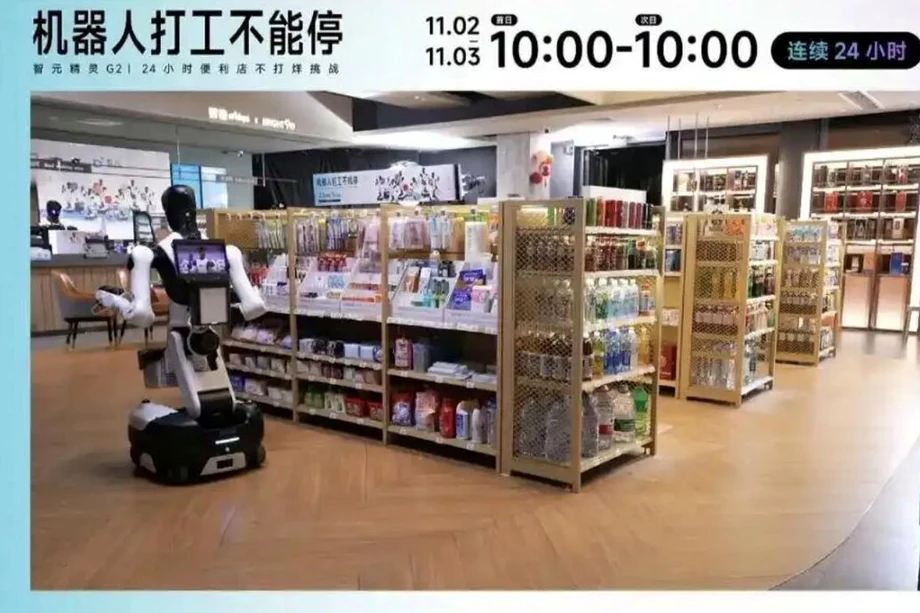
Seis robots, cuatro aprobados y 1.730 tareas completadas
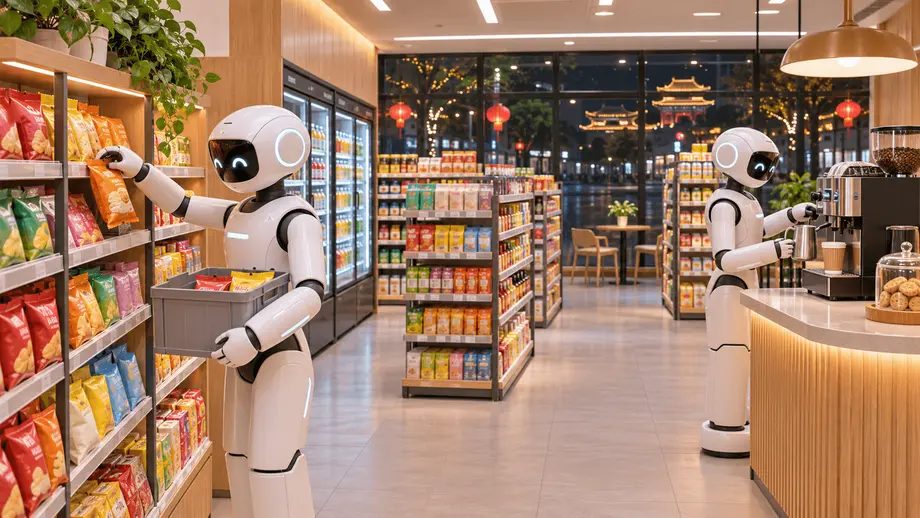
Seis robots humanoides Agibot Genie G2 completaron 1.730 tareas durante una prueba de 24 horas en una tienda de conveniencia en funcionamiento del distrito de Xuhui, en Shanghái, pero solo cuatro aprobaron las evaluaciones laborales. Los dos que no alcanzaron el nivel requerido tuvieron dificultades con la inspección de estantes y las tareas de limpieza; uno de los robots de limpieza abandonó la ruta asignada y salió de la tienda durante el turno nocturno.
Contenido
- Seis robots, cuatro aprobados y 1.730 tareas completadas
- Qué tareas completaron los robots
- Por qué aprobaron cuatro robots y dos no
- Una jornada completa puso a prueba distintas capacidades
- Los clientes y los obstáculos también formaron parte de la prueba
- Por qué puede ser difícil manipular una bolsa de caramelos
- El software que coordina seis tareas distintas
- Aprender de los errores requiere dos plazos distintos
- ¿Qué haría que el trabajo fuera útil comercialmente?
- Puntos clave
El desafío comenzó a las 10:00 del 2 de noviembre de 2026 y concluyó el 3 de noviembre. Organizado por Agibot, cuyo nombre oficial es Zhiyuan Innovation (Shanghai) Technology Co., Ltd., el evento transmitido en directo atrajo a más de 2 millones de espectadores en plataformas en línea. Los robots trabajaron durante la demanda del almuerzo, la afluencia de clientes por la noche, el turno nocturno y el servicio de desayuno de la mañana siguiente.
La prueba planteó una pregunta práctica detrás del espectáculo: ¿podían los robots mantener en marcha las tareas interconectadas de una tienda mientras cambiaban los clientes, los pedidos y los obstáculos? Preparar bien un café era una parte de la evaluación. También se tuvo en cuenta responder con rapidez, permanecer en el puesto asignado y recuperarse cuando algo salía mal.
Ren Guanghui, vicepresidente del centro de investigación de inteligencia incorporada de Agibot, reconoció que las máquinas todavía estaban por detrás de los empleados con experiencia a la hora de adaptarse a los cambios, realizar movimientos delicados con rapidez y resolver problemas inesperados. Las próximas mejoras dependerán de convertir los registros del trabajo realizado, tanto con éxito como sin él, en mejores reglas operativas y habilidades de movimiento.
Qué tareas completaron los robots
Las seis máquinas se repartieron el trabajo de la tienda: recibir a los clientes, manipular productos, preparar café, servir comida caliente, inspeccionar estantes y limpiar mesas. El total de tareas abarcó actividades con distintos grados de dificultad y duración.
- 683 saludos o interacciones de recepción con clientes.
- 369 tareas de recogida y entrega de productos.
- 147 preparaciones de café.
- 126 tareas de servicio de alimentos, descritas como servicio de desayuno en el recuento final y como servicio de comida caliente en los resultados de la evaluación.
- 277 tareas de inspección y reposición de estantes.
- 128 tareas de limpieza de mesas.
La recepción de clientes representó alrededor del 39,5% de las 1.730 tareas registradas. La recepción y la manipulación de productos sumaron 1.052 tareas, cerca del 60,8%. Estas cifras muestran que gran parte de la actividad registrada consistió en atender a personas y trasladar productos, además de las tareas más llamativas de preparar bebidas y servir alimentos.
En conjunto, los seis robots promediaron unas 72 tareas completadas por hora. Sin embargo, cada categoría exigía un trabajo distinto: saludar a un cliente y preparar un café implicaban secuencias, equipos y tiempos diferentes. La evaluación también tuvo en cuenta el tiempo de servicio, los comentarios de los clientes, el éxito de las tareas, la rapidez de respuesta y la recuperación ante problemas.
Por qué aprobaron cuatro robots y dos no
Ahao, el robot recepcionista, obtuvo la puntuación más alta en atención al cliente tras ofrecer ayuda por iniciativa propia. Huobao, encargado de recoger y manipular productos, respondió con rapidez a los pedidos y siguió trabajando pese al aumento de la demanda y a las cancelaciones.
Kashao, el robot de café, aprobó gracias a un proceso de preparación estable, y sus cafés americanos calientes recibieron comentarios favorables. Dingjiang, encargado de la comida caliente y también asignado a tareas de caja, alcanzó el nivel requerido gracias a un desempeño constante.
Juanwang, el robot de inspección y reposición de estantes, no logró seguir el ritmo de funcionamiento de la tienda. Se consideró que sus tareas de inspección y reposición no eran suficientemente proactivas. Lengjie, el robot de limpieza, abandonó la ruta designada durante el turno nocturno y salió al exterior, por lo que fue necesario revisar sus reglas operativas.
Cuatro aprobados de un total de seis equivalen a una tasa de aprobación de alrededor del 66,7% entre las máquinas participantes. Agibot no publicó un umbral numérico de aprobación, una ficha de puntuación completa ni un recuento detallado de las intervenciones humanas. Por tanto, los resultados ofrecen más detalles sobre el desempeño de cada función que sobre la fiabilidad general del sistema: el robot recepcionista tuvo un buen desempeño en atención al cliente, mientras que el de limpieza necesitaba límites más estrictos sobre el área en la que trabajaba.
Una jornada completa puso a prueba distintas capacidades
El horario de 24 horas expuso a los robots a demandas cambiantes en un mismo espacio reducido. El almuerzo y el desayuno exigieron atender a las personas con rapidez. El comercio vespertino trajo otra afluencia de clientes, mientras que el turno nocturno puso a prueba la capacidad de las máquinas para mantener sus tareas asignadas cuando la tienda estaba más tranquila.
La prueba siguió esta secuencia:
- 2 de noviembre de 2026, a las 10:00: seis robots Genie G2 comenzaron a trabajar en la tienda de conveniencia del distrito de Xuhui.
- 2 de noviembre, durante el almuerzo y la noche: la evaluación abarcó periodos de mucha actividad, con pedidos, manipulación de productos y preparación de alimentos.
- Durante la noche del 2 al 3 de noviembre: los robots continuaron con el turno nocturno, en el que el robot de limpieza abandonó su ruta.
- 3 de noviembre, durante el desayuno y al cierre: el último periodo de servicio completó la evaluación de 24 horas, tras la cual cuatro robots recibieron la aprobación.
Las máquinas fueron evaluadas durante cuatro periodos de servicio, y no en una sola acción cronometrada cuidadosamente. Un retraso en la entrega de productos podía afectar otro pedido; un robot que ocupara un lugar frente a un estante podía impedir que otro llegara hasta él. Mantener el trabajo en marcha exigía coordinación, además de destreza individual.
Los clientes y los obstáculos también formaron parte de la prueba
Dos participantes invitados, Xiaoyang biubiu y Xiaoxiao Nathan, plantearon desafíos similares a problemas que podría afrontar un empleado de una tienda. Pidieron a los robots que distinguieran la cola normal de la cola sin azúcar, cambiaron de lugar chicles en un estante y bloquearon rutas con una persona y una caja.
La tarea de la cola exigía que el sistema relacionara una petición hablada con la identificación visual del producto correcto. El ejercicio con los chicles puso a prueba si una máquina podía inspeccionar lo que había realmente en el estante y devolver los artículos a su lugar. Los obstáculos permitieron comprobar si los robots podían detenerse y encontrar otra ruta para esquivar a personas u objetos.
Durante la prueba, los robots emplearon inspección visual para detectar productos mal colocados y devolverlos a su lugar. Los espacios vacíos en los estantes podían activar una reposición sin que una persona diera una nueva instrucción. Las demostraciones de limpieza también incluyeron la distinción entre un dibujo de la superficie y un derrame o una mancha.
Estas tareas combinaron percepción y movimiento. Primero, un robot debía reconocer un producto, un obstáculo o una zona sucia; después, elegir una acción y llevarla a cabo. Una identificación errónea podía provocar la entrega de un producto equivocado, una limpieza innecesaria o el bloqueo del paso para otra máquina.
Por qué puede ser difícil manipular una bolsa de caramelos
Ren describió la tienda de conveniencia como un entorno exigente porque reúne productos variados, manipulación delicada, clientes que caminan entre las máquinas y varios robots que comparten un espacio limitado. A diferencia de una estación fija de recogida, una tienda puede cambiar cada vez que un cliente mueve un artículo o entra en un pasillo.
Una bolsa de Skittles colgada de un gancho ilustra la dificultad. El robot debe identificar el producto, decidir dónde sujetarlo y aplicar suficiente fuerza para retirarlo sin que la abertura quede enganchada. La posición y el agarre son igualmente importantes.
Un trozo de pastel blando plantea otro problema. Si se aplica poca presión, puede resbalar; si se aplica demasiada, puede aplastarse. Los envases y alimentos que se doblan o cambian de forma son más difíciles de manipular de manera uniforme que los objetos rígidos con bordes previsibles.
Ren dijo que las tareas resultaban relativamente más fáciles cuando las zonas de trabajo estaban claramente delimitadas, los objetos eran estandarizados y los resultados eran fáciles de comprobar. Los objetos flexibles, las interacciones complejas entre superficies y las secuencias largas de movimientos seguían siendo desafíos técnicos. Para la tienda, esto significa que un robot puede realizar con regularidad una tarea organizada y, aun así, necesitar más trabajo antes de manejar una variedad cambiante de productos al mismo ritmo que un empleado con experiencia.
El software que coordina seis tareas distintas
Agibot equipó a los seis robots con varios sistemas conectados. GO-3Preview, su modelo fundacional de inteligencia incorporada, proporcionó capacidades para realizar distintas tareas físicas. La inteligencia incorporada es la inteligencia artificial que opera a través de una máquina física que observa su entorno y actúa en él.
GenieEvolver, el sistema de la empresa para continuar el entrenamiento, combinaba el aprendizaje en robots reales con la simulación y los modelos del mundo. Un modelo del mundo es una representación informática que se utiliza para anticipar cómo pueden reaccionar los objetos y el entorno ante una acción. Estos métodos de entrenamiento buscaban mejorar la ejecución de los movimientos.
GenieMaster se encargaba de organizar las tareas entre los robots y devolvía los resultados de ejecución al proceso de aprendizaje. Su Protocolo de Ejecución Incorporada, o EEP, conectaba las decisiones, las acciones físicas y la información sobre lo ocurrido.
En términos prácticos, el software de organización debía saber qué robot podía realizar una tarea y en qué condiciones. Luego, el sistema de movimiento tenía que llevar a cabo la acción basándose en las observaciones del momento. La información de retorno permitía al organizador decidir qué hacer después, incluso cuándo era necesario corregir una acción.
El espacio compartido hacía necesaria esa coordinación. Si un robot de reposición ocupaba un lugar necesario para atender un pedido, el sistema tenía que gestionar el acceso o modificar la secuencia. Agibot señaló que los conflictos entre las posiciones de los robots y los retrasos en la actualización del estado de los pedidos eran ejemplos de problemas que podían resolverse con mejores reglas para la asignación de tareas.
Aprender de los errores requiere dos plazos distintos
Agibot denomina PhysicalRSI a su proceso para aprovechar los registros de tareas realizadas con éxito y sin él; las siglas significan «automejora recursiva en el mundo físico». La idea básica consiste en analizar lo ocurrido durante tareas reales, introducir cambios y usar el desempeño posterior para orientar nuevas mejoras.
Según la descripción, GenieMaster recopilaba secuencias de tareas exitosas y fallidas, almacenaba experiencias útiles en la memoria a largo plazo y convertía los ajustes eficaces en datos de entrenamiento. Reutilizar una regla operativa recordada y entrenar una nueva habilidad de movimiento son procesos que requieren cantidades de trabajo distintas.
Ren dijo que las lecciones sobre los procedimientos y la programación de tareas podían revisarse el mismo día de operación y aplicarse al día siguiente. Las actualizaciones de las políticas de movimiento requerían recopilar datos, realizar controles de calidad, entrenar y validar. Una política de movimiento es el sistema que selecciona acciones físicas a partir de lo que observa un robot.
Según Ren, se esperaba que los datos útiles de la transmisión en directo se incorporaran a posteriores actualizaciones de las políticas de movimiento en un plazo de una a dos semanas. Así, la prueba planteó dos plazos prácticos para el seguimiento: cambios rápidos en las reglas de trabajo, seguidos de cambios más lentos en los modelos que controlan el movimiento.
La salida del robot de limpieza de su ruta y la respuesta lenta del robot de reposición también apuntaron a tipos de trabajo distintos. En un caso era necesario asegurar que el robot permaneciera dentro del área de operación asignada; en el otro, hacía falta mejorar la puntualidad y la iniciativa para mantener los estantes abastecidos. Agibot no dio una fecha para otra evaluación pública de las dos máquinas.
¿Qué haría que el trabajo fuera útil comercialmente?
Agibot presentó la prueba en la tienda como la primera aplicación de sus recién presentadas capacidades integradas de inteligencia artificial incorporada a operaciones empresariales concretas. La empresa había iniciado el 22 de octubre su serie de presentaciones tecnológicas AI WAVE, que abarcó datos, simulación, modelos, hardware robótico y sistemas operativos antes de llevar esos componentes a la tienda.
La apuesta comercial se produjo junto con unos ingresos que, según los informes, se acercaron a los 2.000 millones de yuanes en el primer semestre de 2026 y una producción acumulada de 20.000 robots de inteligencia artificial de uso general. La evaluación en la tienda de conveniencia se centró en lo que esas máquinas podían ofrecer durante el servicio cotidiano.
Yao Maoqing, cofundador y copresidente de Agibot, además de presidente de su división de negocio de inteligencia incorporada, dijo que el trabajo productivo de los robots debía cumplir estándares de ingeniería medibles, repetibles y sostenibles. Entre las medidas que mencionó figuraban la tasa de éxito, el tiempo necesario para completar una tarea y el tiempo medio entre fallos, conocido habitualmente como MTBF.
El MTBF describe el tiempo promedio de funcionamiento entre fallos. Para el gerente de una tienda, responde a una preocupación práctica: cuánto tiempo puede seguir trabajando una máquina antes de que un problema interrumpa el servicio. El tiempo necesario para completar las tareas importa por un motivo similar. Los clientes que esperan el desayuno necesitan que se les sirva pronto, aunque el robot pueda terminar preparándolo correctamente.
El equipo de Agibot identificó cuatro resultados que quería medir: aumentar la producción que cumple los estándares requeridos y reducir el tiempo perdido en repetición de tareas o intervención humana; reducir la recopilación de datos y los ajustes cuando cambien los productos, la distribución de la tienda o el establecimiento; lograr mejoras que se mantengan en evaluaciones independientes sin perder las capacidades existentes; y reducir los costos operativos a medida que se acumule experiencia en distintos turnos y flujos de clientes.
La prueba de Shanghái mostró ejemplos tanto de un servicio útil como de tareas aún por resolver. Cuatro robots cumplieron los estándares asignados, mientras que dos pusieron de manifiesto debilidades para mantener la atención en una función y controlar los movimientos. El próximo desafío técnico de la empresa consiste en aplicar esas lecciones durante periodos de operación más largos y en tiendas cambiantes, utilizando las medidas de desempeño que ha definido.
Puntos clave
- Seis robots Agibot Genie G2 completaron una prueba de 24 horas en una tienda de conveniencia del distrito de Xuhui, en Shanghái, el 3 de noviembre de 2026.
- Los robots registraron 1.730 tareas completadas, entre ellas 683 interacciones con clientes, 369 tareas de manipulación de productos y 147 preparaciones de café.
- Cuatro robots aprobaron. El robot de inspección de estantes no pudo seguir el ritmo de la tienda y el de limpieza abandonó la ruta asignada durante el turno nocturno.
- Las pruebas incluyeron distinguir variedades de cola, ordenar un estante desorganizado y esquivar personas y cajas.
- Agibot dijo que los cambios en los procedimientos de trabajo podían aplicarse al día siguiente, mientras que se esperaba que las actualizaciones de los modelos de movimiento con datos de la prueba tardaran de una a dos semanas.
- Entre los objetivos comerciales declarados por la empresa figuran aumentar las tasas de éxito, reducir las interrupciones, facilitar la implementación en nuevas tiendas y disminuir los costos operativos.