Dos hospitales comparten el control de un robot quirúrgico
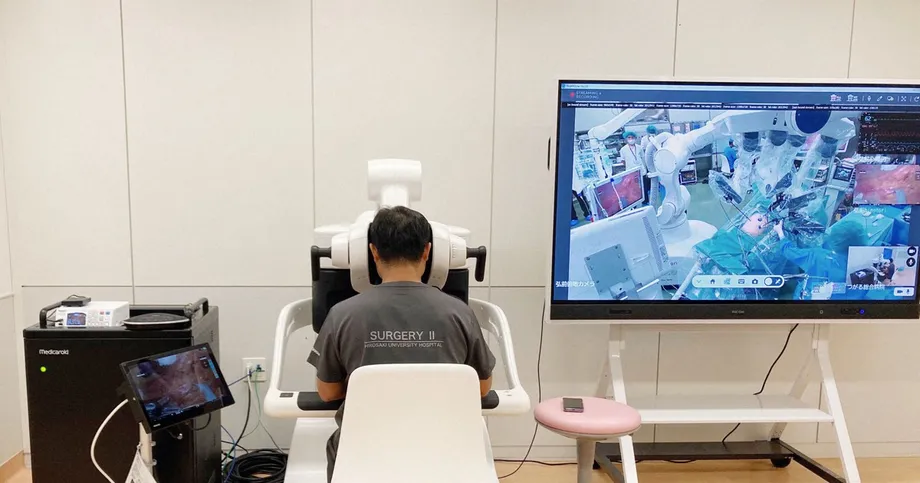
Cinco pacientes con cáncer colorrectal fueron operados con la participación de médicos de dos hospitales separados por unos 30 kilómetros en la prefectura de Aomori, en lo que la Universidad de Hirosaki y la Sociedad Japonesa de Cirugía describen como el primer uso clínico en Japón de asistencia quirúrgica robótica a distancia. El estudio comenzó en agosto y conectó el Hospital Universitario de Hirosaki, en la ciudad homónima, con el Hospital General de Tsugaru, en Goshogawara.
Contenido
- Dos hospitales comparten el control de un robot quirúrgico
- Qué ocurrió entre agosto y octubre
- Cómo funciona la asistencia a distancia en el quirófano
- Investigaciones anteriores probaron una conexión a 150 kilómetros
- Por qué una conexión rápida necesita una imagen nítida
- Cinco años de pruebas de hinotori analizaron retrasos y congestión
- Qué ocurre cuando falla la conexión
- Los médicos locales siguen siendo esenciales
- El objetivo es recibir atención más cerca de casa
- Puntos clave
Un cirujano en el quirófano controló un robot quirúrgico hinotori, desarrollado por la empresa Medicaroid Corp., con sede en Kobe, mientras que un cirujano supervisor del otro hospital ayudó a manejar a distancia la misma máquina. Los médicos trabajaron juntos para extirpar los tumores. La universidad y la sociedad informaron que las cinco operaciones se completaron de forma segura.
El objetivo inmediato es acercar conocimientos especializados a hospitales donde es más difícil encontrar cirujanos con experiencia. Se prevén más operaciones hasta marzo para evaluar la seguridad antes de que los organizadores soliciten la aprobación reglamentaria del equipo necesario y su cobertura por el sistema nacional de seguro médico de Japón.
Masaki Mori, profesor de la Universidad de Tokai y director del comité de la Sociedad Japonesa de Cirugía que promueve la cirugía a distancia, explicó el propósito en una rueda de prensa en la Universidad de Hirosaki.
«Nuestro objetivo principal es eliminar las desigualdades regionales en la atención quirúrgica».
Mori dijo que la sociedad espera que la cirugía robótica a distancia pueda utilizarse en la práctica dentro de unos dos años. Se trata de un objetivo; los próximos pasos son una evaluación clínica más amplia, la aprobación del equipo y los trámites para obtener cobertura del seguro. Los procedimientos de Aomori llevan esta tecnología a la atención de pacientes, tras investigaciones anteriores en Japón que analizaron el control de robots, los retrasos en las comunicaciones y la recuperación tras fallos de la red.
Qué ocurrió entre agosto y octubre
La Universidad de Hirosaki y la Sociedad Japonesa de Cirugía anunciaron el inicio del uso clínico el 8 de octubre y presentaron los detalles en una rueda de prensa el 14 de octubre. La información publicada el 15 de octubre de 2026 indicó que los hospitales participantes están separados por unos 30 kilómetros.
La secuencia muestra que el anuncio se produjo después de las operaciones, y no marcó el inicio de un ensayo futuro:
- Agosto: Se realizó la primera operación y comenzó el estudio clínico.
- 8 de octubre: La Universidad de Hirosaki y la Sociedad Japonesa de Cirugía anunciaron el inicio de la primera aplicación clínica en Japón de asistencia quirúrgica robótica a distancia.
- 14 de octubre: Los organizadores presentaron los detalles e informaron que cinco pacientes habían sido operados de forma segura.
- Hasta marzo: Se prevén más operaciones para evaluar la seguridad antes de solicitar la aprobación del equipo y la cobertura del seguro nacional de salud.
La descripción del estudio identifica a pacientes con cánceres del aparato digestivo como grupo destinatario. Las cinco operaciones realizadas fueron por cáncer colorrectal, es decir, cáncer de colon o recto. El anuncio público no ofreció cifras detalladas sobre complicaciones, tiempos de recuperación ni resultados del cáncer a largo plazo.
Cómo funciona la asistencia a distancia en el quirófano
El robot hinotori conecta los controles de un cirujano con los instrumentos utilizados durante una operación. En este estudio, una conexión entre los hospitales permitió que un médico en el otro centro manejara el robot mientras asistía al cirujano que estaba junto al paciente.
Este sistema combina la atención local con la orientación a distancia de especialistas. Un médico permanece en el quirófano y el participante remoto puede intervenir mediante el robot, en lugar de limitarse a dar instrucciones verbales. Ambos médicos participan en el mismo procedimiento.
El personal local también realiza tareas físicas que los robots quirúrgicos actuales no pueden ejecutar por sí solos. Una revisión académica independiente sobre la validación de hinotori señala que el cambio de instrumentos, la limpieza de la lente de la cámara y la aspiración todavía requieren la presencia de personas junto al paciente. Por tanto, la asistencia a distancia depende tanto del equipo del quirófano como del cirujano remoto y del sistema de comunicación.
Investigaciones anteriores probaron una conexión a 150 kilómetros
Investigadores que colaboraban con la Universidad de Hirosaki estudiaron anteriormente la operación remota de un robot entre el Hospital Universitario de Hirosaki y el Hospital General de Mutsu, separados por 150 kilómetros. Su estudio con una red comercial, respaldado por la Agencia Japonesa de Investigación y Desarrollo Médico, analizó si las conexiones habituales de fibra óptica comercial podían permitir un control remoto fiable.
En ese experimento de campo se utilizó un robot que estaba desarrollando la empresa Riverfield Inc. Doce cirujanos realizaron ejercicios de manipulación: seis tenían experiencia en cirugía robótica y seis en cirugía general, pero ninguno en cirugía robótica. Movieron barras entre orificios numerados y utilizaron dos instrumentos para sujetar y tirar de un hilo marcado.
La conexión anterior cubría cinco veces la distancia entre los hospitales del estudio actual: 150 kilómetros frente a unos 30 kilómetros. Se centró en tareas controladas, no en operaciones con pacientes, lo que permitió a los investigadores medir el rendimiento en distintas condiciones de red.
Los autores concluyeron que la red comercial de comunicaciones que probaron podía admitir tecnología de cirugía a distancia. También señalaron las limitaciones del experimento: midió los retrasos en las señales de imagen, pero no en las señales de control; incluyó a un grupo reducido de cirujanos y siguió un orden fijo en las pruebas de red, lo que pudo influir en el rendimiento a medida que los participantes adquirían práctica.
Por qué una conexión rápida necesita una imagen nítida
El experimento entre Hirosaki y Mutsu registró un tiempo medio de ida y vuelta de 4 milisegundos en líneas con ancho de banda garantizado y de 10 milisegundos en una conexión cuya velocidad dependía de las condiciones de la red. Un milisegundo es una milésima de segundo. El tiempo de ida y vuelta mide cuánto tarda una señal en llegar a su destino y regresar.
Los cirujanos también necesitan ver qué hacen los instrumentos. Los investigadores midieron el retraso entre la captura de una imagen por la cámara y su aparición en la pantalla del cirujano, denominado tiempo de extremo a extremo de imagen. El promedio fue de 92 milisegundos en las líneas con ancho de banda garantizado y de 95 milisegundos en la otra conexión.
El procesamiento de la cámara, la compresión del video, la transmisión, la descompresión y la respuesta de la pantalla contribuyen a ese retraso. El procesamiento del equipo representó una parte mucho mayor del retraso de imagen medido que el propio recorrido por la red.
Una conexión garantizada de 5 megabits por segundo sufrió pérdida de paquetes y una reducción de la calidad de imagen. Los paquetes son pequeñas unidades de información digital; la pérdida de algunos puede hacer que desaparezcan detalles de la imagen. Los autores recomendaron al menos 10 megabits por segundo para el sistema que probaron. El número de errores en las tareas no mostró una diferencia estadísticamente significativa entre las condiciones de red, pero a algunos cirujanos les resultó difícil ver las imágenes con la conexión de 5 megabits.
La recomendación se refiere a un robot y un sistema de video específicos. Un hospital que planifique ofrecer asistencia a distancia necesita capacidad suficiente para sus propios equipos y una transmisión estable tanto de las imágenes como de las órdenes de control.
Cinco años de pruebas de hinotori analizaron retrasos y congestión
La Universidad de Kobe, Medicaroid y NTT DOCOMO realizaron más de 30 evaluaciones de sesiones a distancia entre 2020 y 2025. Takuto Hara y sus colegas reunieron esos resultados en una revisión de la validación de hinotori que analiza el rendimiento de las comunicaciones, la seguridad del robot, la coordinación del personal y los requisitos legales.
La revisión describe pruebas técnicas y operativas de hinotori, independientes de las cinco operaciones por cáncer realizadas en Aomori. En condiciones optimizadas, una red 5G independiente que utilizaba frecuencias Sub6 alcanzó un retraso de ida y vuelta de aproximadamente 100 milisegundos durante la transmisión de video. Una red 5G independiente utiliza un núcleo de red 5G dedicado, mientras que Sub6 se refiere a frecuencias inferiores a 6 gigahercios.
La congestión de la red fue otra de las pruebas principales. Sin controles de calidad del servicio, un tráfico concurrente de 200 megabits por segundo provocó pérdida de paquetes y una reducción de la calidad del video. Con esos controles activados, la transmisión se mantuvo estable incluso cuando el tráfico concurrente superó 1 gigabit por segundo, equivalente a 1.000 megabits por segundo.
La calidad del servicio consiste en dar prioridad al tráfico importante, en este caso las imágenes quirúrgicas y las órdenes al robot. Las pruebas muestran por qué la velocidad anunciada de una red es solo una parte del desafío técnico: la conexión quirúrgica debe seguir funcionando cuando otros usuarios transmiten datos.
Los cirujanos pudieron completar las tareas probadas con retrasos de hasta 180 milisegundos, aunque la precisión de los movimientos delicados empezó a disminuir por encima de 120 milisegundos. La revisión señala que las Directrices japonesas de cirugía a distancia de 2022 establecen un requisito de latencia de extremo a extremo no superior a 100 milisegundos, además de conexiones seguras y sistemas de respaldo.
Qué ocurre cuando falla la conexión
La validación de hinotori incluyó desconexiones simuladas en enrutadores y dispositivos 5G. El robot pasó a un modo de espera seguro y detuvo el movimiento de los instrumentos sin que se produjeran movimientos involuntarios. En muchos escenarios de prueba, el restablecimiento de la conexión a la red permitió recuperar el control sin reiniciar el sistema.
También se probaron vías de comunicación de respaldo mediante una red privada virtual, o VPN, que proporciona una conexión protegida entre distintos lugares. Durante los fallos simulados, la VPN se reconectó en un plazo de entre 5 y 11 segundos. Las medidas de seguridad también incluyeron a un operador local que podía tomar el control desde una segunda cabina, la consola utilizada para manejar el robot.
Los segundos importan durante una operación, por lo que detener el robot y contar con un equipo competente junto al paciente son elementos centrales del diseño. La revisión describe la seguridad como una combinación de modo de espera automático, conexiones de respaldo, supervisión de los equipos y personas capaces de intervenir.
Los ensayos de validación utilizaron una arquitectura de red cerrada para mantener el video quirúrgico, las órdenes y otros datos aislados de internet público. Herramientas de supervisión vigilaban los equipos de red para detectar problemas, como pérdidas repentinas de paquetes o retrasos en los fotogramas de video. Estas eran características del programa de validación; el anuncio de Aomori describió de forma más sencilla el enlace de comunicación utilizado en las operaciones clínicas.
Los médicos locales siguen siendo esenciales
Hara y sus colegas señalan que el artículo 20 de la Ley de médicos de Japón exige que haya un médico presente en el lugar donde se encuentra el paciente. La revisión describe la asistencia remota supervisada, en la que un cirujano a distancia apoya a un equipo local, como un modelo transitorio permitido por la ley.
El estudio de Aomori sigue ese esquema básico: un cirujano junto al paciente opera con el apoyo de un médico del otro hospital. El trabajo clínico puede ayudar a evaluar cómo funciona esta colaboración durante operaciones reales por cáncer, mientras los organizadores tramitan las aprobaciones necesarias para ampliar su uso.
La revisión también destaca la comunicación entre las personas. Un cirujano a distancia depende del audio y el video para coordinarse con el personal, observar el campo quirúrgico y seguir los cambios durante el procedimiento. La asignación clara de tareas y los procedimientos de emergencia forman parte de un sistema funcional, junto con controles fiables del robot.
En el experimento anterior con Riverfield, los cirujanos con experiencia en cirugía robótica completaron más rápido y con menos movimientos de los instrumentos la tarea que requería ambas manos que quienes carecían de esa experiencia. La tecnología puede transmitir por una red las acciones de un especialista, pero la formación y la familiaridad siguen influyendo en la calidad con que se realizan.
El objetivo es recibir atención más cerca de casa
La Universidad de Hirosaki y la Sociedad Japonesa de Cirugía quieren que la asistencia a distancia reduzca los gastos y las molestias de desplazarse para una operación. Su preocupación declarada es tanto la escasez de cirujanos como la distribución desigual de los especialistas, que puede limitar el acceso de los hospitales regionales a técnicas quirúrgicas avanzadas.
Un hospital que pueda recibir asistencia a distancia podría recurrir a un cirujano con experiencia de otro lugar y atender al paciente localmente. La revisión de hinotori también describe la orientación remota como una forma de ayudar a los cirujanos con menos experiencia a trabajar de manera más segura y eficiente durante las sesiones de validación. Así, este enfoque podría servir tanto para formar personal como para realizar operaciones individuales.
Las exigencias prácticas siguen siendo considerables. Los hospitales necesitan el robot, capacidad de comunicación adecuada, conexiones seguras, sistemas de respaldo y personal médico y técnico capacitado. El estudio anterior sobre la red comercial señala que hay que equilibrar la fiabilidad de las comunicaciones con el costo, y que los servicios más robustos suelen ser más caros.
Las operaciones previstas hasta marzo son el siguiente paso anunciado. La aprobación del equipo y la cobertura del seguro nacional de salud ayudarían después a determinar cómo se ofrecería y financiaría el servicio más allá del estudio. El objetivo de Mori de que se utilice en la práctica dentro de unos dos años marca una meta para el proyecto; por ahora, el logro consiste en cinco operaciones por cáncer realizadas por equipos quirúrgicos de dos hospitales de Aomori.
Puntos clave
- Cinco pacientes con cáncer colorrectal fueron sometidos a cirugía robótica con asistencia a distancia en hospitales separados por unos 30 kilómetros en Aomori.
- La Universidad de Hirosaki y la Sociedad Japonesa de Cirugía describen el estudio como la primera aplicación clínica de este enfoque en Japón.
- Un cirujano local y un cirujano supervisor a distancia trabajaron con el robot hinotori de Medicaroid.
- Se prevén más operaciones hasta marzo, antes de solicitar la aprobación del equipo y la cobertura del seguro nacional de salud.
- Investigaciones anteriores probaron los retrasos de imagen, la congestión de la red, las conexiones de respaldo y la detención segura del robot durante fallos simulados.
- La sociedad espera que el sistema se utilice en la práctica dentro de unos dos años, con el objetivo de reducir las desigualdades regionales en la atención quirúrgica.