Un año de trabajo permite resolverlo en menos de 10 segundos
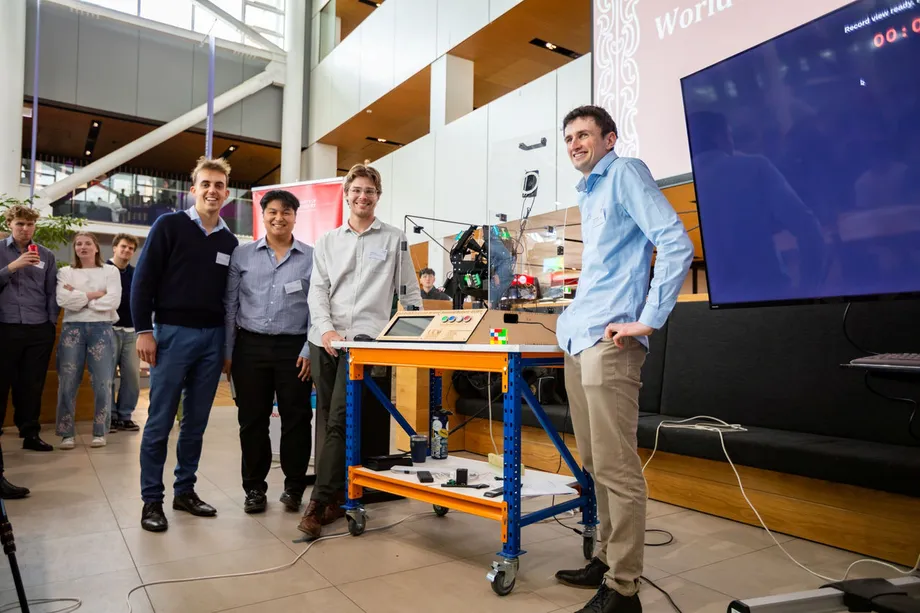
Cuatro estudiantes de ingeniería de la Universidad de Canterbury, en Christchurch, Nueva Zelanda, registraron un tiempo de 9,806 segundos para que un robot resolviera un cubo de Rubik 4x4, durante un intento oficial de Guinness World Records el viernes 16 de octubre de 2026. El resultado supera tanto el récord robótico anterior, de 45 segundos, como la marca humana de unos 15 segundos citada por la universidad.
Contenido
- Un año de trabajo permite resolverlo en menos de 10 segundos
- El video que fijó el objetivo
- Cuatro estudiantes, cuatro tareas conectadas
- Cómo cuatro cámaras leen el rompecabezas
- Un diseño que evita reposicionar el cubo
- Por qué las ventosas ayudaron a vencer la gravedad
- Motores de drones con un presupuesto limitado
- ¿Qué pasará ahora con el robot?
- Puntos clave
Caleb Everitt, Hayden Watson, Maz Cameron y Johann Torres pasaron cerca de un año desarrollando la máquina como proyecto final de sus estudios de ingeniería mecatrónica, un campo que combina ingeniería mecánica, electrónica y programación informática. El resultado está pendiente de confirmación de Guinness World Records y aún no se ha anunciado una fecha para la decisión.
El anuncio del proyecto de la universidad, publicado el 16 de octubre, describe una máquina construida con cuatro cámaras, motores de uso habitual en drones, controladores de motor especializados y ventosas. Su diseño le permite girar las capas en los tres ejes del cubo sin tener que cambiar repetidamente la orientación del rompecabezas completo.
Los estudiantes trabajaron con un presupuesto muy limitado, financiado por el Departamento de Ingeniería Mecánica de la universidad. El reto consistía en hacer funcionar varios sistemas distintos de manera coordinada: las cámaras debían identificar los colores, el software tenía que calcular una solución y el mecanismo debía ejecutar los movimientos sin que el cubo se atascara.
El video que fijó el objetivo
Un video en las redes sociales dio a los estudiantes un punto de partida. En él, el robot que tenía el récord vigente tardaba 45 segundos en resolver un cubo 4x4. El equipo observó que una persona podía resolver el mismo tipo de rompecabezas en unos 15 segundos y decidió investigar por qué la máquina era más lenta.
Maz Cameron, responsable del desarrollo del software, describió la ambición del proyecto:
"Sabíamos que los robots podían superar a las personas y queríamos ser quienes redujeran esa diferencia",
Su resultado de 9,806 segundos fue 35,194 segundos más rápido que la marca robótica de 45 segundos, una reducción de cerca del 78%. Frente a la marca humana aproximada de 15 segundos citada por la universidad, fue unos 5,2 segundos más rápido, es decir, tardó cerca de un 35% menos.
El proyecto se desarrolló durante cerca de un año y las principales fechas públicas se concentraron en octubre:
- Durante el desarrollo, los estudiantes usaron como objetivo inicial el video de una resolución robótica en 45 segundos.
- El viernes 16 de octubre de 2026, registraron 9,806 segundos durante su intento oficial ante Guinness.
- Para el 19 de octubre, el proyecto también había aparecido en una entrevista con Cameron sobre el trabajo del equipo.
Cuatro estudiantes, cuatro tareas conectadas
Everitt se encargó del diseño mecánico, incluida la estructura física del robot. Torres estuvo a cargo del sistema eléctrico y del control de los motores. Watson desarrolló el sistema de visión artificial, mientras que Cameron trabajó en el software que integraba el proceso de resolución.
Esas responsabilidades formaban una cadena. Las cámaras de Watson obtenían información sobre el cubo. El software de Cameron usaba esos datos para calcular los movimientos necesarios. Los controles de los motores de Torres convertían las instrucciones en movimiento, y el mecanismo de Everitt debía mantener el rompecabezas en movimiento con precisión.
Un punto débil en cualquier parte de la cadena podía interrumpir la resolución. Si se identificaba mal un color, el software recibía una posición inicial incorrecta. Si un motor se detenía en el lugar equivocado, las capas podían quedar desalineadas. Incluso una solución calculada correctamente dependía de que la máquina pudiera ejecutarla de forma fiable.
Cameron destacó que el equipo tenía habilidades complementarias y estaba dispuesto a dedicar tiempo adicional al proyecto. Mientras buscaban un tiempo inferior a la marca humana, los estudiantes perfeccionaron el software, reforzaron la estructura y probaron distintas formas de manipular el cubo.
Cómo cuatro cámaras leen el rompecabezas
La parte del proyecto de Watson comenzó con una pregunta práctica: ¿cómo podía el robot reconocer de forma fiable los colores de un cubo desordenado? La máquina usa cuatro cámaras para reunir la información necesaria sobre la disposición inicial del rompecabezas.
Hayden Watson, responsable de la visión artificial, explicó el proceso:
"El robot tiene cuatro cámaras; mira el cubo y ve dónde están los distintos colores",
La información sobre los colores se envía a un algoritmo de código abierto, un conjunto de instrucciones programadas que calcula los movimientos necesarios para resolver el rompecabezas. En términos sencillos, las cámaras leen el problema, el algoritmo planifica la solución y los motores la ejecutan.
La iluminación dificultó el primer paso. Los colores similares debían seguir siendo distinguibles en distintas condiciones, por lo que los estudiantes desarrollaron y probaron el sistema de cámaras para garantizar su precisión. La rapidez de poco serviría si la máquina empezaba con una imagen incorrecta del cubo.
Un cubo 4x4 tiene 16 cuadrados pequeños en cada cara, frente a los nueve de un cubo 3x3 estándar. En sus seis caras, eso equivale a 96 cuadrados de colores, frente a 54. También tiene más capas móviles, lo que hace más exigentes tanto la resolución como el control físico.
Un diseño que evita reposicionar el cubo
Everitt identificó una limitación mecánica en el robot que tenía el récord anterior: solo podía girar las caras en dos de los tres ejes del cubo. Para acceder a otra dirección, tenía que cambiar la posición de todo el cubo antes de continuar.
Los tres ejes de un cubo pueden entenderse como tres direcciones que pasan por su centro: de izquierda a derecha, de arriba abajo y de adelante hacia atrás. Girar una capa alrededor de uno de esos ejes cambia la disposición del rompecabezas. Reorientar todo el cubo cambia la forma en que la máquina lo sujeta y añade movimiento entre los pasos de resolución.
Caleb Everitt, diseñador mecánico del equipo, explicó la diferencia:
"El robot anterior solo puede girar las caras en dos de los tres ejes del cubo, así que tiene que reorientarlo, lo que en la práctica supone desperdiciar un movimiento. Nosotros no tenemos que hacerlo porque podemos acceder a las tres caras",
El diseño de Canterbury permite que el mecanismo acceda a los tres ejes sin tener que reposicionar el cubo repetidamente. Esto redujo los movimientos necesarios para ejecutar una solución, mientras que los motores más rápidos disminuyeron el tiempo de los movimientos restantes.
Por qué las ventosas ayudaron a vencer la gravedad
Los estudiantes también tuvieron que controlar la rapidez con la que el cubo volvía a su posición inicial después de ser empujado. A las velocidades que buscaban, dejarlo caer por efecto de la gravedad tardaba demasiado.
Everitt dijo que superar la marca humana exigía una forma más activa de mover el rompecabezas:
"Una de las razones por las que necesitábamos ventosas es que, para superar el récord humano, el cubo tarda demasiado en volver a la posición inicial después de que lo empujamos si dejamos que la gravedad haga el trabajo",
Las ventosas permitieron que el mecanismo moviera el cubo con más rapidez y precisión. Su función formaba parte de un esfuerzo más amplio por controlar el rompecabezas durante toda la resolución, incluidos los breves intervalos entre giros.
El equipo también aumentó la rigidez estructural para que el armazón del robot resistiera flexiones o movimientos no deseados. Una estructura firme ayuda a mantener el mecanismo alineado cuando los motores aceleran y se detienen. Las pruebas exhaustivas abordaron otro problema central: evitar que el cubo se atascara durante los movimientos rápidos.
Motores de drones con un presupuesto limitado
Torres trabajó con motores de uso habitual en drones, combinados con controladores especializados. Los motores aportaban velocidad y potencia, mientras que los controladores ofrecían la precisión necesaria para realizar los movimientos requeridos.
Un controlador regula el comportamiento de un motor en respuesta a instrucciones de software. En esta máquina, la velocidad debía ir acompañada de un posicionamiento preciso. El siguiente giro dependía de que el movimiento anterior dejara el cubo listo para volver a moverse.
La universidad dijo que los estudiantes eligieron estos componentes dentro de los límites del muy reducido presupuesto del departamento. Por tanto, el proyecto no consistía solo en encontrar motores potentes. El equipo debía combinar piezas asequibles con un mecanismo y un sistema de control capaces de aprovechar esa potencia con precisión.
Cameron dijo que la combinación de un rompecabezas más complejo y un presupuesto reducido formaba parte del atractivo del proyecto. El resultado refleja varios cambios que funcionaron en conjunto: motores más rápidos, acceso a los tres ejes, manipulación más precisa y software perfeccionado mediante pruebas.
¿Qué pasará ahora con el robot?
La máquina permanecerá en la Universidad de Canterbury mientras sus creadores comienzan a trabajar como ingenieros. Los cuatro estudiantes han conseguido puestos para recién graduados en distintas partes de Nueva Zelanda para el año siguiente, 2027.
El proyecto marca el final de cuatro años de estudios y deja a los estudiantes un sistema completo en el que sus distintas áreas de responsabilidad debían funcionar de manera coordinada. El rendimiento dependía tanto de los cálculos como de la construcción, desde reconocer los colores iniciales hasta completar el giro final.
El equipo espera que el robot inspire a los jóvenes a considerar la ingeniería. Para futuros estudiantes, la máquina será un ejemplo concreto de cómo un objetivo exigente puede dividirse en problemas más pequeños relacionados con la visión, el software, los motores y el diseño mecánico.
El siguiente paso inmediato es la decisión de Guinness World Records sobre el intento presentado. La universidad ha anunciado una resolución en 9,806 segundos; su reconocimiento formal convertiría ese resultado registrado en un récord mundial confirmado.
Puntos clave
- Cuatro estudiantes de la Universidad de Canterbury registraron una resolución de un cubo de Rubik 4x4 en 9,806 segundos el 16 de octubre de 2026.
- La confirmación de Guinness World Records está pendiente.
- El tiempo fue cerca de un 78% inferior a la marca robótica anterior, de 45 segundos, citada por la universidad.
- El robot usa cuatro cámaras, un algoritmo de resolución de código abierto, motores de drones, controladores especializados y ventosas.
- Su mecanismo accede a los tres ejes del cubo sin reorientar repetidamente el rompecabezas completo.
- Los estudiantes dedicaron cerca de un año al proyecto y el robot permanecerá en la universidad.