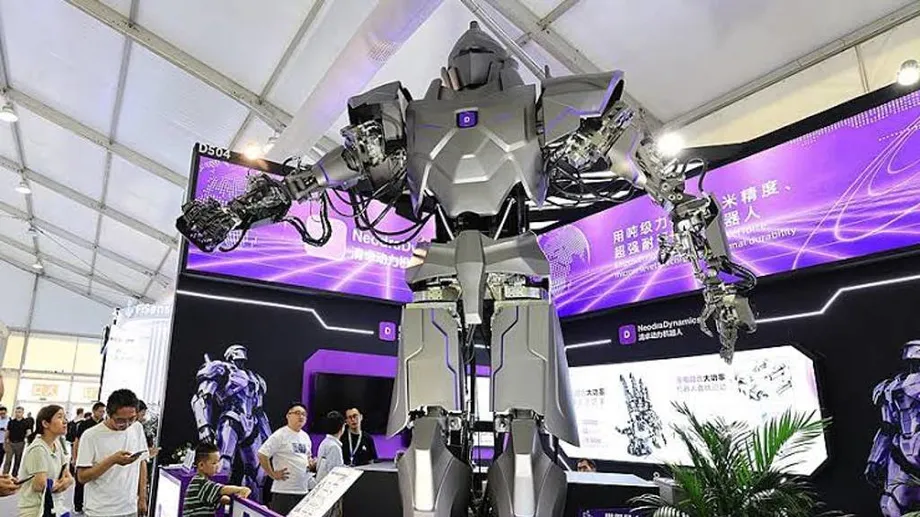
Un robot gigante diseñado para trabajos industriales pesados
NeodraDynamics presentó Neo1, un robot humanoide de unos 4 metros de altura que, según la empresa china, puede cargar un total de 500 kilogramos con sus dos brazos. La máquina, presentada junto con JD Industrial en la Feria Internacional de la Industria de China de 2026, en Shanghái, combina 39 articulaciones hidráulicas con dos articulaciones de accionamiento eléctrico para realizar tareas de montaje pesado, manipulación de cargas y trabajos industriales peligrosos.
Contenido
- Un robot gigante diseñado para trabajos industriales pesados
- Cómo funcionan en conjunto las articulaciones hidráulicas y eléctricas
- Qué significa una capacidad de carga de 500 kg
- Por qué conviene examinar más de cerca las cifras de precisión
- Dónde se ha presentado Neo1
- Instalaciones nucleares, puertos y equipos submarinos
- Qué aporta JD Industrial al proyecto
- Una empresa joven que busca mayores capacidades físicas
- Puntos clave
En un comunicado del 14 de octubre de 2026, la empresa describe actuadores hidráulicos miniatura que pesan alrededor de 1 kilogramo cada uno y producen un empuje continuo medido en toneladas. También afirma que la precisión de posicionamiento repetido es de ±0,005 milímetros, o cinco micrómetros. Estas cifras sitúan tanto la fuerza como la precisión del movimiento en el centro de la oferta comercial de Neo1.
NeodraDynamics apunta a trabajos como mover componentes pesados en puertos, mantener equipos en instalaciones nucleares y trabajar bajo el agua. La alianza con JD Industrial busca conectar la tecnología con clientes industriales y proyectos piloto. No se han publicado resultados independientes sobre su desempeño, nombres de clientes que ya lo utilicen, un precio ni una fecha de lanzamiento comercial.
Para los posibles compradores, la cuestión práctica es cómo funciona la máquina en su conjunto mientras transporta una carga durante un ciclo de trabajo completo. El tiempo de funcionamiento, la estabilidad, las necesidades de mantenimiento y su respuesta ante fallas determinarán dónde puede trabajar junto a personas y equipos costosos.
Cómo funcionan en conjunto las articulaciones hidráulicas y eléctricas
Neo1 tiene 41 grados de libertad activos en todo el cuerpo. Un grado de libertad es un movimiento controlado de manera independiente, como flexionar una articulación o girar un brazo. Disponer de más movimientos puede permitir que un robot se acerque a un objeto y lo coloque de distintas maneras, aunque coordinarlos también hace más complejo el control.
Treinta y nueve de esos movimientos utilizan actuadores lineales hidráulicos digitales miniatura desarrollados por NeodraDynamics. Los actuadores hidráulicos usan fluido a presión para empujar o tirar de un mecanismo. Los actuadores lineales producen un movimiento en línea recta, que un mecanismo de articulación puede transformar en flexión o rotación.
Las dos articulaciones restantes, que hacen girar los antebrazos, utilizan accionamientos eléctricos. NeodraDynamics describe esta combinación como una forma de aprovechar la fuerza de la hidráulica junto con el control preciso eléctrico, en los puntos donde resulta adecuado para el mecanismo. Por tanto, el robot emplea distintas tecnologías de accionamiento en un mismo cuerpo.
La hidráulica puede generar una fuerza considerable con componentes compactos, pero el sistema que la sustenta requiere una gestión cuidadosa. La presión del fluido, los sellos, la temperatura y la coordinación del control son factores importantes. Mantener un actuador potente en funcionamiento fiable forma parte de una tarea de ingeniería más amplia, que incluye suministrar presión y disipar el calor.
Qué significa una capacidad de carga de 500 kg
NeodraDynamics atribuye a Neo1 una capacidad de carga colaborativa de 500 kilogramos entre ambos brazos. Se trata de la carga total cuando los brazos trabajan juntos. El comunicado no incluye una tabla detallada que muestre cómo varía la capacidad según el alcance de los brazos, la posición del cuerpo o la velocidad de movimiento.
A un robot industrial puede resultarle más difícil manejar una carga cuando la sostiene más lejos del cuerpo. Arrancar, detener o girar con esa carga también genera fuerzas mayores que las necesarias para mantenerla inmóvil. Por eso, los compradores necesitarían conocer los límites operativos de los movimientos requeridos en su línea de montaje, puerto o instalación de mantenimiento.
Las especificaciones de los actuadores describen otro nivel de la máquina. El comunicado de octubre indica que cada unidad pesa alrededor de 1 kilogramo y ofrece un empuje continuo medido en toneladas. Una descripción técnica anterior indica que el cilindro pesa 1,1 kilogramos y puede soportar una carga de 1.000 kilogramos. El actuador empuja a través del mecanismo de articulación del robot, cuya geometría determina la fuerza disponible en la mano.
El atractivo de Neo1 reside en la posibilidad de combinar la elevación de cargas pesadas con los movimientos flexibles de brazos y manos. Una descripción anterior especifica una mano de cinco dedos y brazos con siete grados de libertad. Esa configuración podría permitir tareas que requieren distintos tipos de agarre y ángulos de aproximación, siempre que la máquina completa pueda mantener el control bajo carga.
Por qué conviene examinar más de cerca las cifras de precisión
El comunicado de octubre afirma que la precisión de posicionamiento repetido es de ±0,005 milímetros. La repetibilidad indica hasta qué punto una máquina vuelve a la misma posición al repetir un movimiento. La precisión absoluta indica cuánto se aproxima a la posición prevista. Una tarea de montaje puede requerir ambas, sobre todo cuando las piezas deben encajar con precisión.
Una descripción anterior indica una repetibilidad en la punta de los dedos de ±0,05 milímetros, diez veces la cifra de octubre, y una repetibilidad de un micrómetro para un cilindro hidráulico individual. Estas especificaciones corresponden a distintos puntos de medición o descripciones, y NeodraDynamics no ha publicado un método de prueba común que explique cómo se relacionan.
Cinco micrómetros equivalen a cinco milésimas de milímetro. A esa escala, la flexión de las articulaciones, la vibración, la temperatura y el peso transportado pueden afectar la posición de la mano del robot. Una prueba industrial útil debería especificar la carga, el alcance, la velocidad, los instrumentos de medición y el número de repeticiones.
Un cliente que monte piezas pesadas necesitaría datos de repetibilidad para la postura de trabajo y la carga útil concretas. Las cifras publicadas no especifican las condiciones de prueba, por lo que una ficha técnica completa será un paso importante para evaluar una posible instalación.
Dónde se ha presentado Neo1
El comunicado de octubre señala que Neo1 fue presentado en una exposición conjunta con JD Industrial en la Feria Internacional de la Industria de China. El evento de Shanghái se celebró del 12 al 16 de octubre de 2026. También se indica que Neo1 había aparecido antes en la Conferencia Mundial de Robótica de Pekín, seguida de un comunicado fechado el 14 de septiembre. No está clara la relación entre aquella presentación y la de octubre.
El historial de presentaciones abarca varias fechas:
- Del 19 al 23 de agosto de 2026: se celebró en Pekín la Conferencia Mundial de Robótica, donde, según se indica, se presentó Neo1.
- 14 de septiembre de 2026: un comunicado anterior describió especificaciones, entre ellas una repetibilidad en la punta de los dedos de ±0,05 milímetros.
- Del 12 al 16 de octubre de 2026: se celebró en Shanghái la Feria Internacional de la Industria de China.
- 14 de octubre de 2026: NeodraDynamics anunció la presentación conjunta de Neo1 con JD Industrial y una cifra de posicionamiento repetido de ±0,005 milímetros.
NeodraDynamics afirma que hizo demostraciones con el robot físico y exhibió sus principales componentes hidráulicos y eléctricos en la feria de Shanghái. No se han publicado resultados independientes detallados de esas demostraciones.
Instalaciones nucleares, puertos y equipos submarinos
NeodraDynamics agrupa las aplicaciones previstas en cuatro categorías exigentes: trabajos peligrosos, sucios, difíciles y monótonos. Entre los usos propuestos figuran el montaje de componentes pesados y el movimiento de cargas en puertos industriales. En esos entornos, los clientes tendrían que ajustar el alcance, la capacidad de elevación y la velocidad de trabajo del robot a una tarea específica.
El trabajo nuclear plantea otro tipo de requisitos. La empresa afirma que sus módulos hidráulicos pueden resistir la radiación y servir para manipular combustible nuclear y mantener equipos. Una instalación completa también necesitaría componentes electrónicos, sensores, cables y sistemas de control adecuados, además de medidas de seguridad adaptadas a los niveles de radiación y los procedimientos de cada instalación.
En ingeniería submarina, NeodraDynamics afirma que su tecnología puede soportar la elevada presión externa del agua y facilitar el mantenimiento de equipos submarinos. La profundidad de operación, la exposición a la presión, el sellado y la protección contra la corrosión serían requisitos prácticos para una implementación de este tipo.
La minería y la respuesta a desastres también figuran en la lista de la empresa, con tareas como demolición, retirada de escombros y trabajo en zonas contaminadas o peligrosas. Estos entornos pueden presentar terrenos irregulares, impactos y cargas imprevisibles. Las pruebas de campo tendrían que medir la movilidad, el control remoto, la estabilidad y la capacidad de recuperar el funcionamiento de forma segura tras una falla. Estas aplicaciones siguen siendo usos propuestos, no operaciones confirmadas.
Qué aporta JD Industrial al proyecto
La función de JD Industrial es ayudar a conectar Neo1 con las cadenas de suministro industriales y posibles aplicaciones entre clientes. NeodraDynamics afirma que las empresas planean trabajar para adaptar la tecnología a entornos adecuados, verificar soluciones y llevar a cabo proyectos piloto.
Un proyecto piloto permitiría a un cliente evaluar el robot en una tarea concreta. Por ejemplo, una operación de montaje pesado podría medir con qué consistencia Neo1 coloca un componente, cuánto dura cada ciclo y cuánto mantenimiento requiere durante varios turnos. Estas mediciones facilitarían la comparación de los beneficios y los costos operativos con los de los equipos existentes.
El comunicado de octubre describe la cooperación para el despliegue comercial, pero no establece un calendario de entregas, un volumen de producción ni una instalación de un cliente identificado. Tampoco especifica la fuente de energía ni el tiempo de funcionamiento del robot. Una fábrica que considere incorporar Neo1 necesitaría esos datos para planificar los horarios de trabajo, la carga o las conexiones eléctricas, el acceso para el mantenimiento y el espacio alrededor de la máquina.
Una empresa joven que busca mayores capacidades físicas
NeodraDynamics se fundó en Pekín en 2024. Se indica que su equipo fundador tiene formación en la Universidad Tsinghua y experiencia en inteligencia artificial, control de motores y servos, y control automático. La empresa desarrolla componentes hidráulicos digitales y plataformas robóticas completas.
El cofundador Yang Tao ha planteado el proyecto como una forma de dotar a los robots de capacidades físicas que superen las de las personas. En el comunicado de octubre, explicó el objetivo de la empresa:
«Los robots no deberían limitarse a reproducir la forma humana, sino superar los límites físicos de las personas para crear capacidades operativas sin precedentes», afirmó Yang Tao, fundador de NeodraDynamics.
Ese objetivo explica el interés en una máquina mucho más grande que una persona y en tareas que implican cargas pesadas o entornos peligrosos. NeodraDynamics busca hacerse un lugar en el trabajo industrial mediante su tecnología de actuadores, y Neo1 sirve como plataforma para mostrar cómo funcionan estos componentes en conjunto.
Los próximos hitos útiles serían pruebas documentadas, especificaciones operativas completas y resultados de proyectos piloto en instalaciones industriales identificables. Estos datos mostrarían a los clientes cómo se comporta Neo1 durante trabajos prolongados, con qué frecuencia necesita mantenimiento y qué ocurre si se interrumpen la energía, la presión o el control. La empresa no ha anunciado fechas para publicar esos resultados.
Puntos clave
- Neo1 mide unos 4 metros de altura y, según la empresa, tiene una capacidad de carga total de 500 kilogramos entre ambos brazos.
- Sus 41 grados de libertad activos utilizan 39 actuadores hidráulicos y dos accionamientos eléctricos en los antebrazos.
- El comunicado de octubre afirma que la repetibilidad es de ±0,005 milímetros; una descripción anterior indica una repetibilidad en la punta de los dedos de ±0,05 milímetros.
- NeodraDynamics y JD Industrial presentaron el robot conjuntamente en la feria industrial celebrada en Shanghái en octubre de 2026.
- Entre las aplicaciones propuestas figuran el montaje pesado, la manipulación de cargas en puertos, el mantenimiento nuclear, la ingeniería submarina y la minería.
- No se han publicado resultados de pruebas independientes, instalaciones operativas identificadas, precios ni una fecha de lanzamiento comercial.