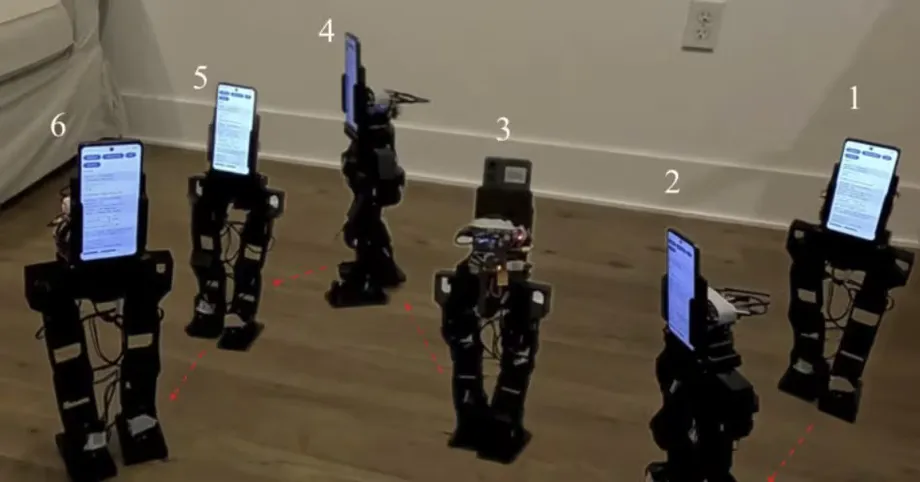
Un teléfono de 2017 ayuda a impulsar un humanoide que camina
Un equipo de investigación de UCLA desarrolló un robot humanoide de unos 48 centímetros de altura, 1,8 kilogramos de peso y un costo de fabricación de aproximadamente 400 dólares, sin incluir el teléfono inteligente. Llamado PhoneBot, puede caminar sobre dos piernas, seguir a una persona con su cámara y levantarse desde una posición boca abajo. Entre los cuatro teléfonos probados había un Huawei Honor 9 lanzado en 2017.
Contenido
- Un teléfono de 2017 ayuda a impulsar un humanoide que camina
- Cómo controla el teléfono sus 13 articulaciones
- Funcionaron cuatro teléfonos, con una limitación para crear mapas
- La marcha comenzó en un mundo simulado
- Un pequeño cambio en el entrenamiento equilibró la marcha
- Qué incluye el precio de 400 dólares
- Las conversaciones se procesan en una computadora portátil
- Los diseños abiertos ofrecen un punto de partida para los estudiantes
- Los teléfonos antiguos encuentran otras tareas de cómputo
- Puntos clave
La investigación, presentada en arXiv el 6 de octubre de 2026, es obra de Ruochen Hou, Quanyou Wang, Daniel Koh y Dennis W. Hong. Hong es profesor de ingeniería mecánica y aeroespacial en la Universidad de California en Los Ángeles, donde se desarrolló el proyecto en el Laboratorio de Robótica y Mecanismos, conocido como RoMeLa.
El artículo de investigación sobre PhoneBot, titulado PhoneBot: una plataforma robótica humanoide de bajo costo y código abierto que reutiliza teléfonos inteligentes, describe un robot que obtiene de un teléfono común sus principales capacidades de cómputo y percepción. Los autores afirman que los diseños de hardware y software son completamente de código abierto, lo que permite a otras personas reproducir y adaptar la plataforma.
PhoneBot aborda un problema práctico para las aulas y los laboratorios: los robots humanoides pequeños pueden requerir motores costosos, cámaras independientes, sensores de movimiento y computadoras. Un teléfono inteligente ya reúne varios de esos componentes en un dispositivo compacto. Reutilizarlo reduce la cantidad de componentes electrónicos independientes que hay que comprar y conectar.
Los resultados también muestran hasta dónde llega actualmente este enfoque. El teléfono se encarga de la marcha y la visión, mientras que el procesamiento de las conversaciones se realiza en una computadora portátil externa. PhoneBot no tiene brazos y su controlador de marcha se entrenó para terrenos planos. Su objetivo inmediato es la educación, la investigación y la experimentación.
Cómo controla el teléfono sus 13 articulaciones
PhoneBot lleva el teléfono inteligente en un soporte situado por encima de las caderas. La cámara observa el entorno, mientras que la unidad de medición inercial del teléfono, o IMU, mide el movimiento y la orientación. Una IMU combina sensores que ayudan a calcular cómo se mueve y se inclina un dispositivo, lo que proporciona al robot información necesaria para mantener el equilibrio.
Una aplicación personalizada para Android ejecuta las redes neuronales de movimiento y control con TensorFlow Lite, un software diseñado para ejecutar modelos de aprendizaje automático en dispositivos como los teléfonos. El teléfono calcula las órdenes de movimiento y las envía por Wi-Fi a una pequeña computadora integrada, que transmite las instrucciones a los motores.
El robot tiene seis articulaciones motorizadas en cada pierna y una articulación que hace girar el torso. Cada cadera tiene tres articulaciones, cada rodilla una y cada tobillo dos. Esto da a la parte inferior del cuerpo 12 grados de libertad, es decir, 12 formas de movimiento controladas de manera independiente por sus articulaciones.
Las 13 articulaciones utilizan servomotores DYNAMIXEL XL430-W250-T. Un servomotor puede recibir la orden de desplazarse a una posición determinada, por lo que resulta útil para controlar una rodilla, un tobillo u otra articulación del robot.
La articulación del torso permite otro movimiento útil de la cámara. PhoneBot puede girar la parte superior del cuerpo para seguir a una persona sin mover los pies. Así, no es necesario desplazar todo el robot cada vez que necesita mirar hacia un lado. La conexión inalámbrica también facilita cambiar el teléfono, ya que no necesita una conexión por cable específica con el cuerpo.
Funcionaron cuatro teléfonos, con una limitación para crear mapas
Los investigadores probaron el Huawei Honor 9, el Samsung Galaxy A16 5G, el Motorola Moto G 2024 y el Motorola Moto G 2025. Los cuatro permitieron realizar las funciones principales, como detectar movimiento, controlar la marcha y procesar imágenes. Los tres teléfonos económicos más recientes se compraron por unos 50 a 80 dólares cada uno.
El Honor 9 es el ejemplo más claro de reutilización de hardware: un teléfono presentado nueve años antes de la publicación del artículo aún podía realizar las tareas centrales de marcha y visión del robot. Los modelos económicos más recientes también ofrecieron al equipo alternativas a un teléfono de gama alta.
El Honor 9 tenía una limitación de software específica. No podía ejecutar la función de creación de mapas integrada porque los servicios de Google necesarios no estaban disponibles en el dispositivo probado en Estados Unidos. Esta función utiliza la localización y el mapeo simultáneos, conocidos por la sigla SLAM. En términos sencillos, ayuda a un robot a crear un mapa y, al mismo tiempo, determinar dónde se encuentra dentro de él.
Al elegir un teléfono, importan tanto el hardware como el software instalado. El Honor 9 probado permitía caminar y detectar personas, pero la creación de mapas requería servicios de los que carecía. Aún está por probarse la compatibilidad con otros modelos de Android.
El desarrollo del proyecto abarca varias generaciones de dispositivos de consumo:
- 2017: Huawei lanzó el Honor 9, el teléfono más antiguo utilizado en las pruebas.
- 2024 y 2025: Motorola presentó las dos generaciones de Moto G probadas junto con el Honor 9 y el Galaxy A16 5G.
- 6 de octubre de 2026: Los autores de UCLA presentaron el artículo preliminar sobre PhoneBot en arXiv.
La marcha comenzó en un mundo simulado
El controlador de marcha de PhoneBot aprendió primero en una simulación mediante aprendizaje por refuerzo. Este método permite que el software pruebe acciones y reciba puntuaciones por los comportamientos útiles. En el caso de PhoneBot, el entrenamiento recompensó movimientos como mantener el ritmo solicitado, alternar los pasos y permanecer erguido, y penalizó conductas como arrastrar los pies.
La simulación incluía limitaciones físicas relevantes para el robot real. Sus motores económicos tienen límites de fuerza y velocidad, y sus engranajes presentan cierto juego, es decir, una pequeña holgura entre las piezas. Tener en cuenta esos detalles ayuda al controlador a aprender movimientos que el mecanismo real puede ejecutar.
El entrenamiento planteó otro problema: que el cuerpo fuera simétrico no bastó para que aprendiera automáticamente un patrón de marcha equilibrado. En algunas ejecuciones, el pie izquierdo permanecía adelante mientras la pierna derecha soportaba gran parte del peso. Esto imponía exigencias desiguales a las articulaciones y los motores.
Los investigadores abordaron el problema mediante el reflejo sagital. Duplicaron los ejemplos de entrenamiento invirtiendo los lados izquierdo y derecho, para que el controlador pudiera aprender de ambas versiones de un movimiento. La técnica aportó ejemplos adicionales sin requerir un paso adicional de simulación física por cada ejemplo reflejado.
Un pequeño cambio en el entrenamiento equilibró la marcha
El equipo comparó cinco ejecuciones de entrenamiento independientes con ejemplos reflejados y cinco sin ellos. El reflejo aceleró el aprendizaje y mejoró su consistencia en la simulación, además de distribuir de manera más uniforme la carga de los motores entre las piernas.
Una de las medidas informadas de la diferencia entre los ángulos de las articulaciones izquierda y derecha bajó de 0,254 radianes a 0,003 radianes en la simulación. Esto equivale a una reducción de aproximadamente el 98,8 %, calculada a partir de esos dos valores. Los radianes son una forma de medir ángulos; en este caso, el valor más bajo indica que los movimientos de ambos lados se volvieron mucho más parecidos.
Después, el controlador se transfirió al robot físico, con el que el equipo demostró la marcha, el seguimiento de una persona y la capacidad de levantarse desde una posición boca abajo. La comparación numérica describe la marcha simulada, mientras que las demostraciones muestran los comportamientos conseguidos con el hardware.
Esta parte del trabajo es importante porque los componentes asequibles imponen límites que el software debe respetar. Un teléfono puede calcular órdenes con rapidez, pero los motores aún deben ejecutarlas. El método de entrenamiento de PhoneBot vincula las decisiones del controlador con la fuerza y el comportamiento mecánico de su cuerpo.
Qué incluye el precio de 400 dólares
Los investigadores calculan que el hardware de PhoneBot cuesta unos 400 dólares, sin incluir el teléfono inteligente. El peso informado, de 1,8 kilogramos, incluye el teléfono y la batería. Quien ya tenga un teléfono compatible puede reutilizarlo; quien compre uno deberá sumar ese gasto al presupuesto de hardware del robot.
Los pequeños humanoides de investigación incluidos en la comparación cuestan aproximadamente entre 3.500 y 13.800 dólares. Frente a esas cifras, la estimación de 400 dólares para el hardware de PhoneBot es aproximadamente un 88,6 % inferior a la plataforma más económica y un 97,1 % inferior a la más costosa.
Los robots de comparación tienen capacidades distintas, algo importante al elegir equipos. El diseño actual de PhoneBot no tiene brazos, utiliza motores económicos con capacidad de carga limitada y se centra en caminar por terreno llano. Un laboratorio que necesite manipular objetos o realizar movimientos más exigentes tendría que considerar esos requisitos junto con el precio de compra.
Una plataforma anterior de robótica con teléfonos inteligentes, OpenBot, desarrollada por investigadores del Laboratorio de Sistemas de Inteligencia de Intel, utilizaba un cuerpo con ruedas cuyo costo era de unos 50 dólares. PhoneBot lleva la misma idea general de reutilizar un teléfono a un cuerpo que debe mantener el equilibrio sobre dos piernas. Su estimación de hardware es ocho veces el costo citado para el cuerpo de OpenBot, lo que refleja una tarea mecánica diferente.
Las conversaciones se procesan en una computadora portátil
El artículo sobre PhoneBot describe la interacción conversacional, la grabación de video y la telepresencia móvil junto con la marcha y el seguimiento de personas. La telepresencia consiste en utilizar un dispositivo controlado a distancia para ver y comunicarse desde otro lugar. El teléfono aporta una cámara, un micrófono, un altavoz y una conexión inalámbrica que pueden servir para esas actividades.
Actualmente, la interacción por voz se reparte entre varios dispositivos. El teléfono se encarga de la entrada y salida de audio, pero el reconocimiento del habla y el procesamiento del lenguaje se realizan en una computadora portátil cercana, conectada por Wi-Fi. El control de la marcha y el procesamiento visual se ejecutan en el propio teléfono.
El equipo planea explorar la ejecución de modelos de lenguaje adecuados directamente en el teléfono inteligente. También propone un software de planificación que podría combinar instrucciones habladas con información visual para seleccionar acciones del robot. Esas mejoras reducirían la dependencia de la computadora externa y ampliarían las tareas que los usuarios podrían pedirle al robot.
Las limitaciones físicas de PhoneBot son claras. Sin brazos, no puede recoger ni mover objetos. Su controlador de marcha se entrenó en terreno plano, y sus motores pequeños limitan el peso que puede cargar y la fuerza de sus movimientos.
Los investigadores planean estudiar la incorporación de brazos ligeros y la marcha por terrenos irregulares. No se dieron fechas de finalización para esas mejoras ni para trasladar el procesamiento de las conversaciones al teléfono. Por ahora, la plataforma demostrada se centra en el movimiento, la percepción y la interacción dentro de los límites actuales del hardware.
Los diseños abiertos ofrecen un punto de partida para los estudiantes
Los autores de UCLA describen PhoneBot como una plataforma asequible y reproducible para la educación, la investigación y la creación rápida de prototipos. La publicación de los diseños de hardware y software ofrece a estudiantes e investigadores un punto de partida que pueden ensamblar, examinar y modificar.
En una clase se podría estudiar cómo afecta la información de la cámara al movimiento, cómo depende el equilibrio de las lecturas de los sensores o cómo funciona un controlador en distintos teléfonos compatibles. Los investigadores podrían aprovechar la estructura existente para probar nuevas funciones de percepción o interacción. Estos usos se derivan directamente de la combinación de componentes accesibles y un diseño de robot modificable.
La estimación de 400 dólares para el hardware podría facilitar que un laboratorio construya más de una unidad, según sus necesidades de montaje y equipamiento. Varios robots permitirían a los equipos comparar cambios en cuerpos similares, mientras que el diseño compartido podría facilitar la reproducción de experimentos.
PhoneBot también deja una importante lección de ingeniería: el costo del hardware es solo una parte de lo necesario para que un robot sea útil. El equipo aún tuvo que entrenar el software de marcha, corregir un paso desequilibrado, tener en cuenta los límites de los motores y comprobar la compatibilidad de los teléfonos. Los diseños abiertos permiten que otras personas estudien y mejoren esas decisiones.
Los teléfonos antiguos encuentran otras tareas de cómputo
Google también lleva adelante un proyecto con la Universidad de California en San Diego para utilizar unos 2.000 teléfonos Pixel sin uso como un pequeño centro de datos. Tanto ese proyecto como PhoneBot ponen a trabajar procesadores de teléfonos inteligentes existentes en entornos distintos: uno agrupa dispositivos para realizar tareas de cómputo y el otro incorpora un teléfono a una máquina en movimiento.
El interés por la reutilización surge mientras las inversiones en centros de datos de inteligencia artificial aumentan la demanda de memoria de alto rendimiento y presionan los presupuestos de componentes de otros fabricantes de productos electrónicos. La reducción específica de costos de PhoneBot se debe a que reutiliza la cámara, los sensores de movimiento, el procesador y la conexión inalámbrica del teléfono, en lugar de comprarlos por separado.
Los experimentos de UCLA ofrecen un resultado concreto para este enfoque. Cuatro modelos de Android probados, incluido uno lanzado en 2017, proporcionaron suficiente capacidad de cómputo y percepción para las tareas principales del robot. La limitación del Honor 9 para crear mapas también muestra por qué la reutilización exige comprobar el soporte del software, además del rendimiento del procesador.
PhoneBot ofrece una función útil a un teléfono inteligente antiguo como herramienta de investigación, con un cuerpo y un sistema de control diseñados en torno a lo que ese teléfono y los motores económicos pueden hacer. Los próximos objetivos de desarrollo son concretos: añadir brazos ligeros, aprender a caminar por terrenos irregulares y trasladar más procesamiento conversacional al teléfono.
Puntos clave
- PhoneBot, de UCLA, mide unos 48 centímetros de altura y pesa 1,8 kilogramos, incluido el teléfono inteligente y la batería.
- El costo estimado del hardware es de 400 dólares, sin incluir el teléfono.
- Los cuatro teléfonos Android probados permitieron realizar funciones esenciales de marcha, percepción y visión, incluido el Huawei Honor 9 de 2017.
- El Honor 9 carecía de los servicios de Google necesarios para crear mapas en el propio dispositivo.
- Los ejemplos reflejados en el entrenamiento mejoraron la marcha simulada y equilibraron las exigencias de las dos piernas.
- PhoneBot actualmente no tiene brazos, se entrenó para caminar por terreno plano y utiliza una computadora portátil externa para procesar las conversaciones.
- Los autores afirman que los diseños de hardware y software son completamente de código abierto.